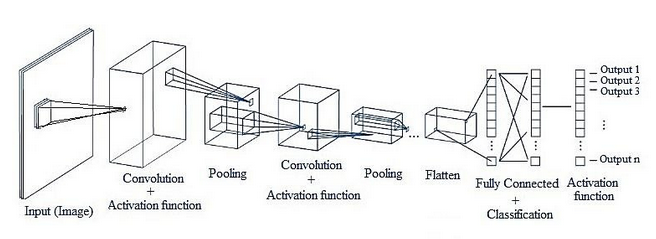
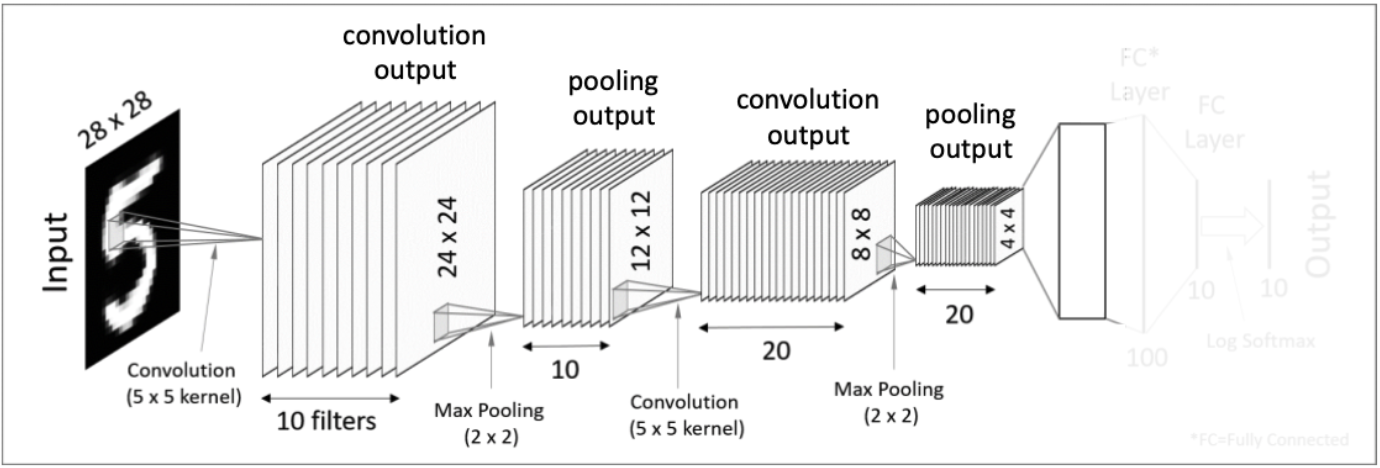
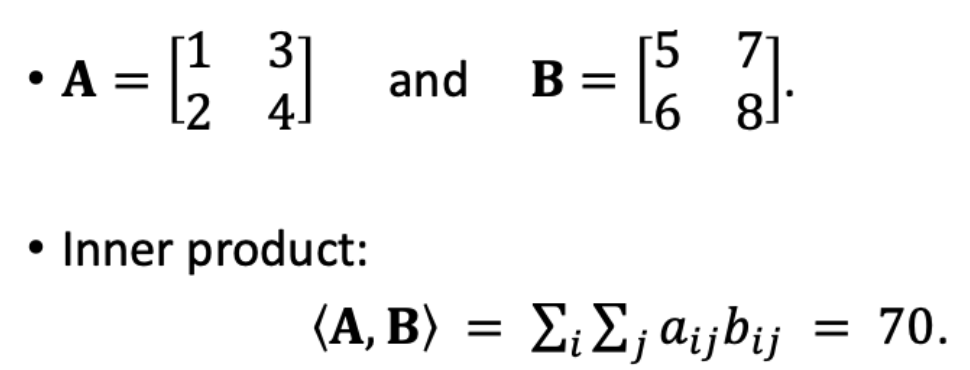이때, Feature map + Activation Func를 Convolution Layer 라고함
[Convolution]
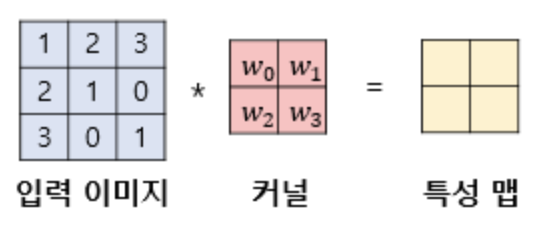
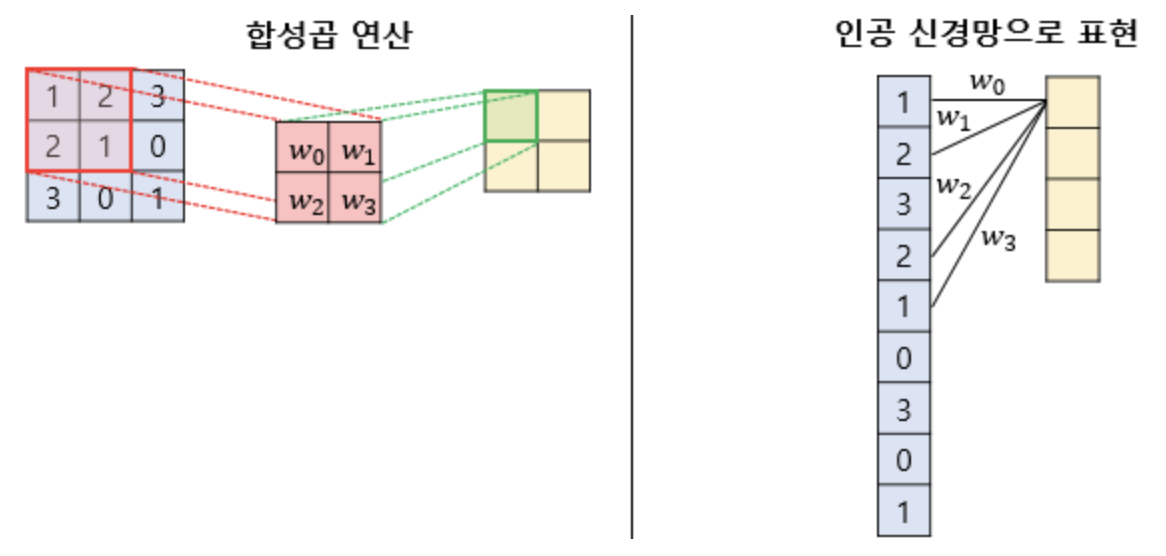
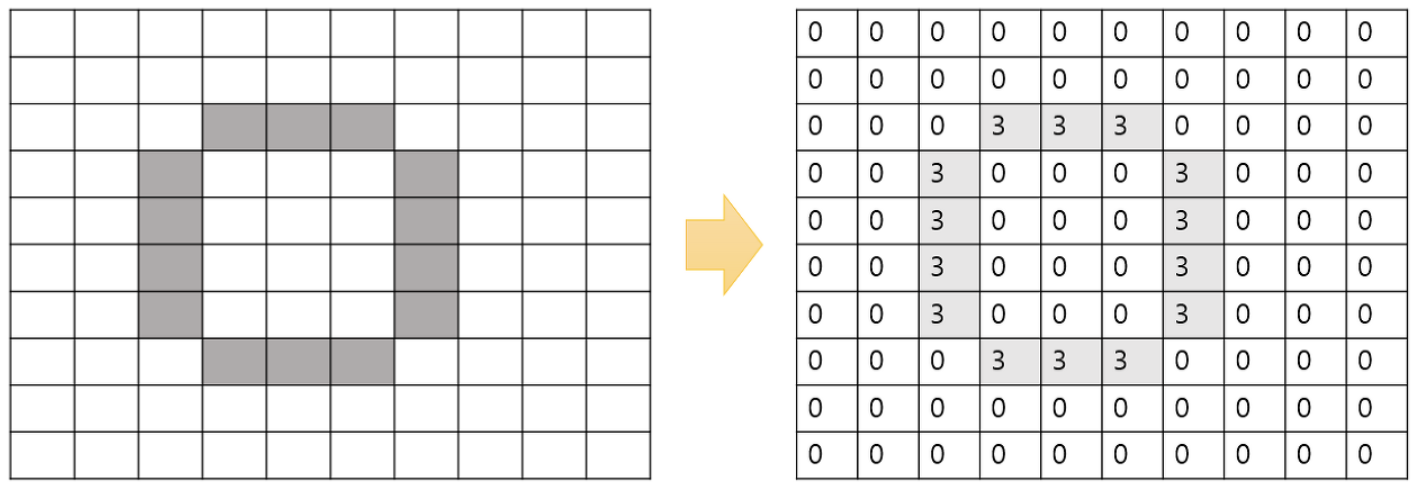
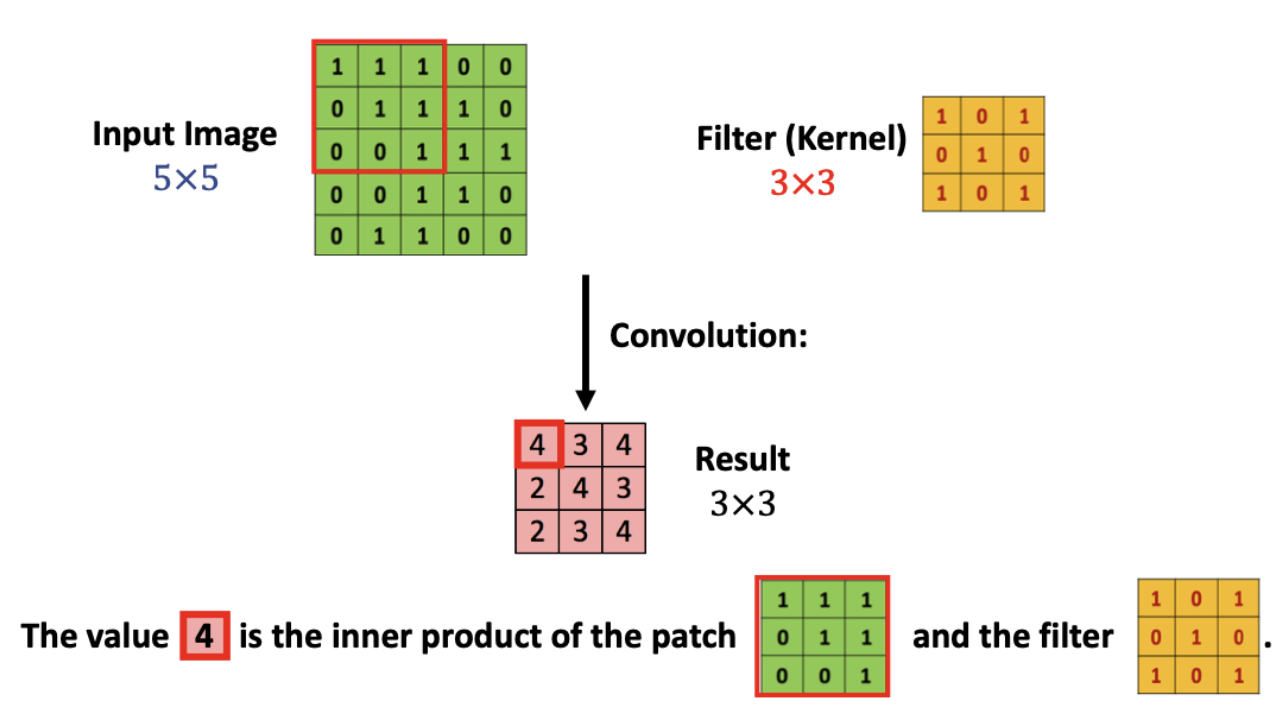
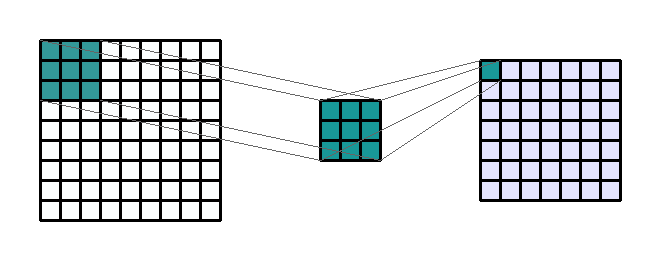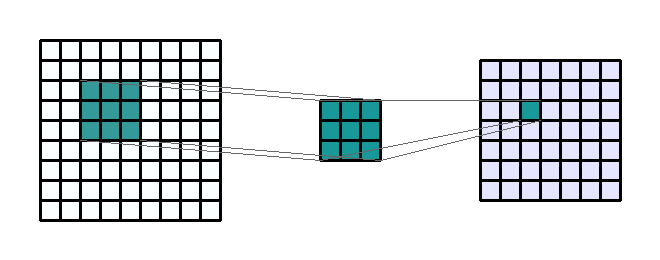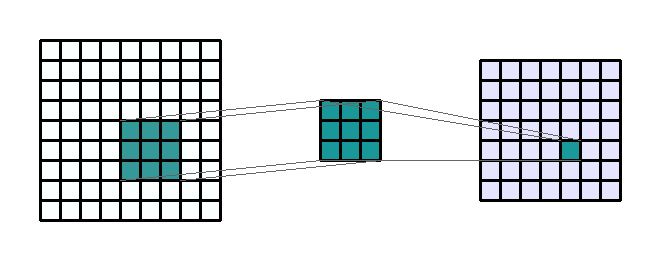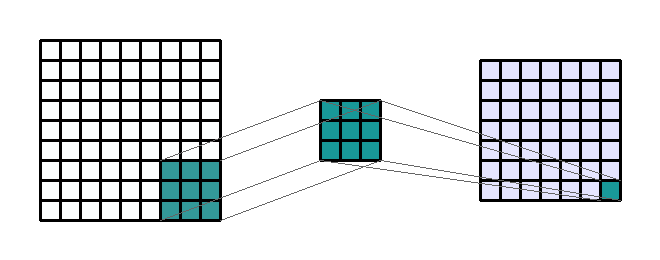
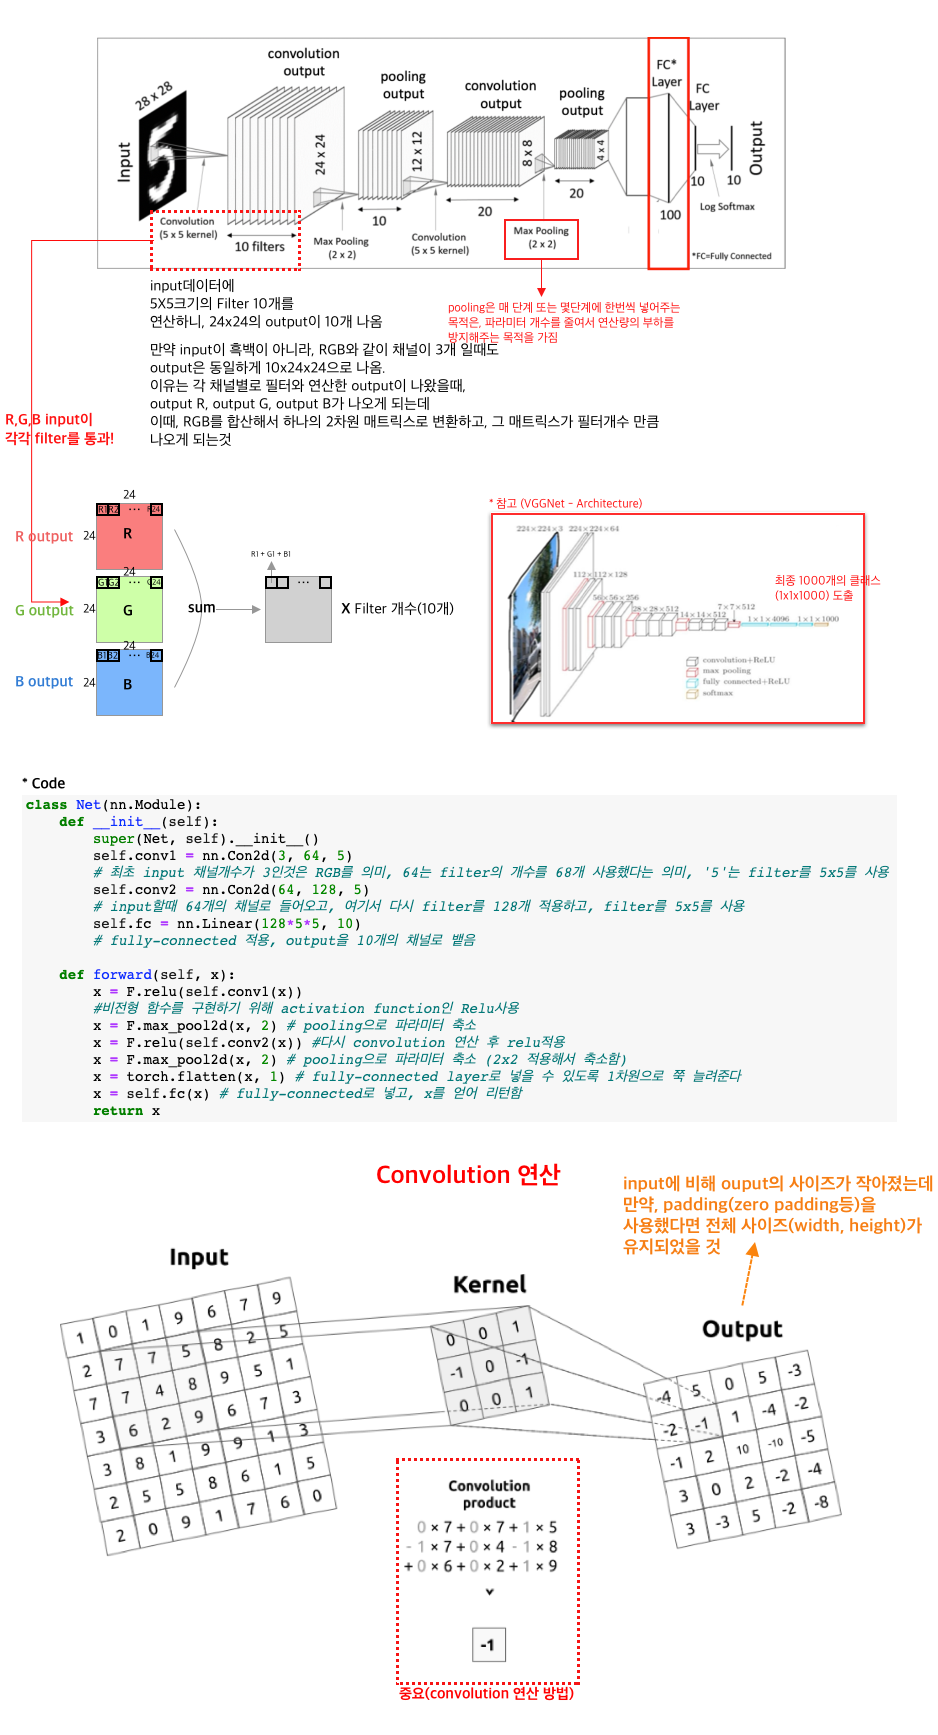
Convolution (3차원 데이터를 filter를 통해 여러 특성을 띄는 채널(matrix, feature map)으로 나누는 과정)
단일채널 합성곱 계산의 예
입력값 (input image)
d_1 x d_2
필터 (kernel)
k_1 x k_2
결과값(Feature map)
(d_1 - k_1 + 1) x (d_2 - k_2 + 1)
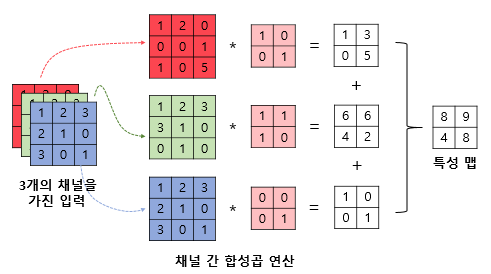
다수 채널 합성곱 계산의 예(RGB)
[Activation Function]
필터를 통해 얻은 Feature map에 활성함수를 적용하는데, 활성함수의 역할은 Feature map에 특징이 있으면 큰값, 없으면 0에 가까운 정량적인 값으로 구해지게되는데, 이때 이 값을 특징이 ‘있다’, ‘없다’의 비선형 값으로 바꿔주는 역할을한다.
[Parameter]
Stride(보폭)
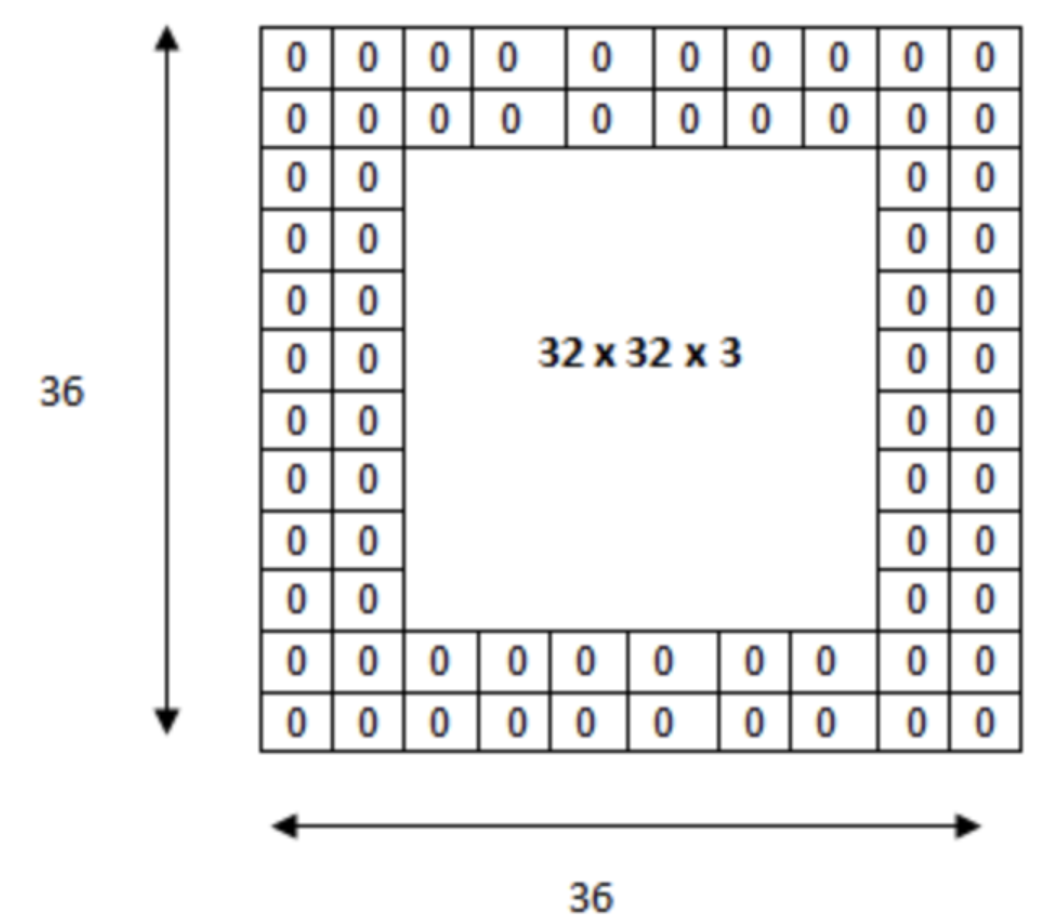
Zero Padding
in_channels : 입력 채널 수, 흑백은 주로1, RGB는 주로 3
out_channels : 출력 채널의 수
[Pooling Layer (sub sampling)]
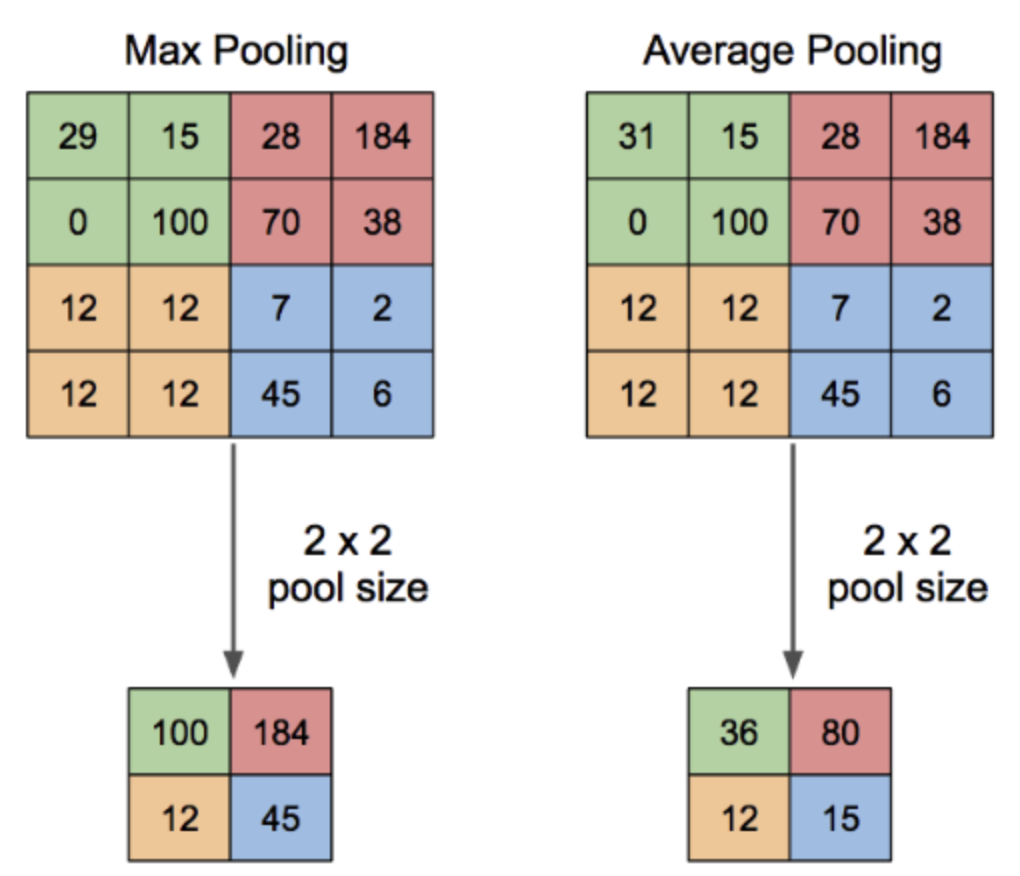
Convolution Layer를 거친 feature map을 인위적으로 줄이는 작업을 pooling이라고 한다.
feature map을 통해 이미지의 특징을 얻었지만, 전체 이미지의 특성을 모두 고려할필요는 없기 때문에 처리해야하는 데이터를 줄이기 위해 correlation이 낮은 부분의 영향을 줄이면서 가로 세로 사이즈를 줄이는 과정이다.
효과
데이터의 크기를 줄일 수 있으므로 처리해야할 데이터의 양을 줄일 수 있다,
Pooling을 통해 추출한 특징들은 이미지 내에서 위치의 변화에 영향을 덜 받게 되므로 이후 Flatten과정에서 정보 손실을 방지할 수 있다.
Poolling 방법
Max Pooling / Average Pooling
Parameter (MaxPool2d 기준)
kernel_size : 커널의 크기
stride : stride의 크기
padding : 패딩 크기
DIlation : 커널 사이의 간격
ceil_mode : output 크기를 계산할때 Ceiling함수 사용 여부 옵션
이러서 위의 Convolution Layer와 Pooling을 반복하면, 특성추출, 데이터의 축소를 계속해서 반복 수행하게 된다.
[Flatten(Vectorization)]
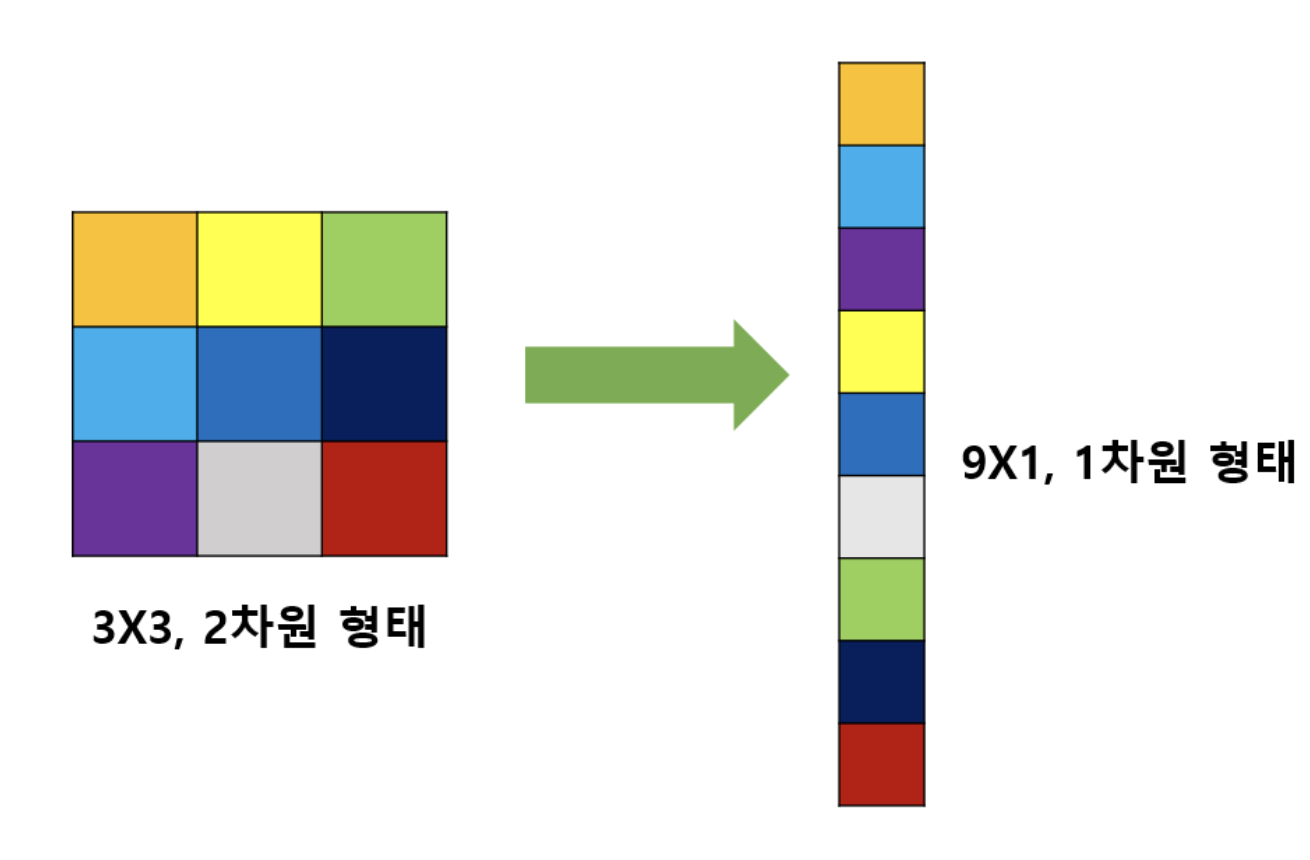
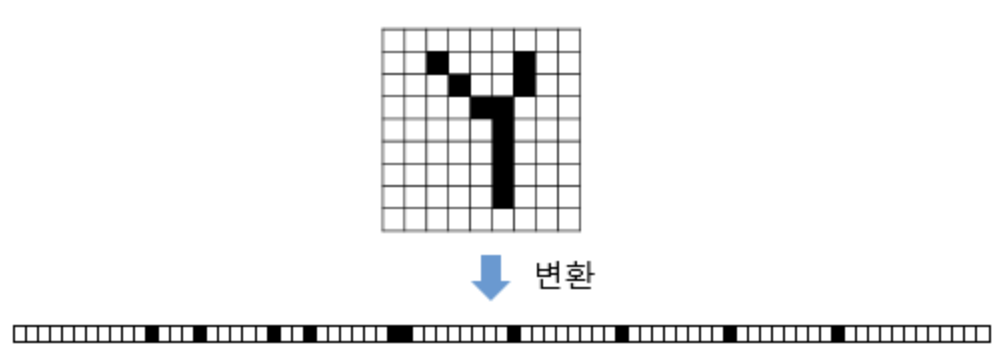
마지막 Pooling Layer의 tensor를 Fully Connected Layer에 input하기 위해 Vector형태로 변환하는 과정을 의미합니다.
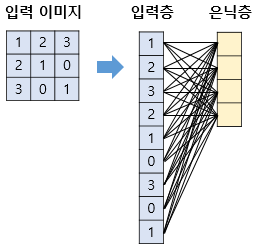
앞서, DNN에서 이미지를 1차원으로 변환했을 경우 지역,공간적인 정보들이 소실된다고 했지만, 여기서 마지막 polling data는 convolution과 polling을 반복하면서 입력된 이미지의 특이점 데이터로 구성되어 있기때문에 vector로 변환하여도, 이미지의 정보가 소실되지않는다.
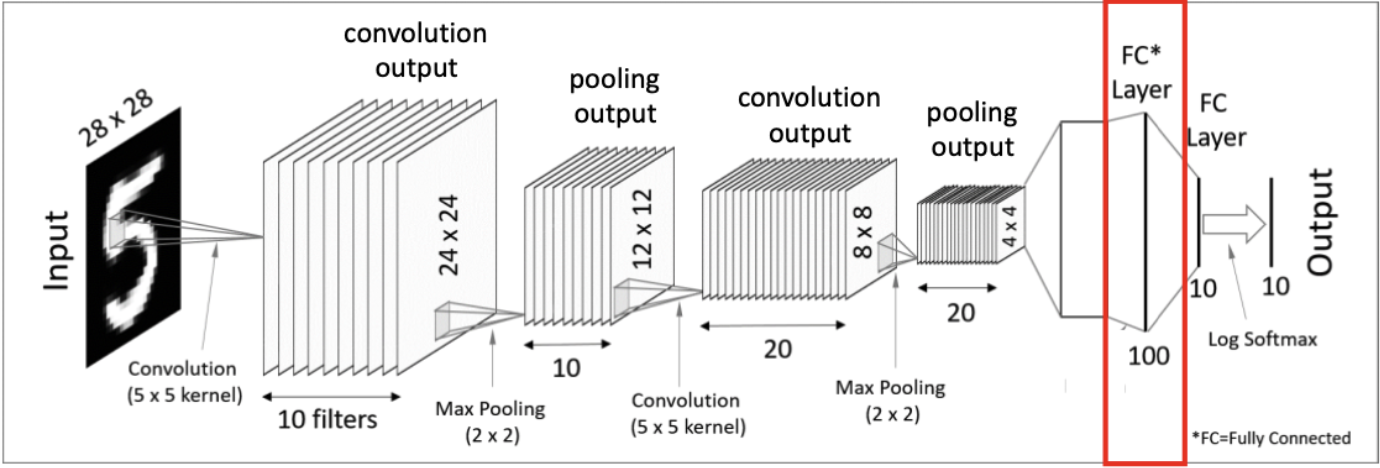
[Fully-Connected Layers(Dense Layers)]
마지막으로 Flatten 을 거친 Vector를 하나 이상의 Fully - connected Layer를 적용 시키고 마지막에 Activation Function을 적용하고 output data를 출력하면됩니다.